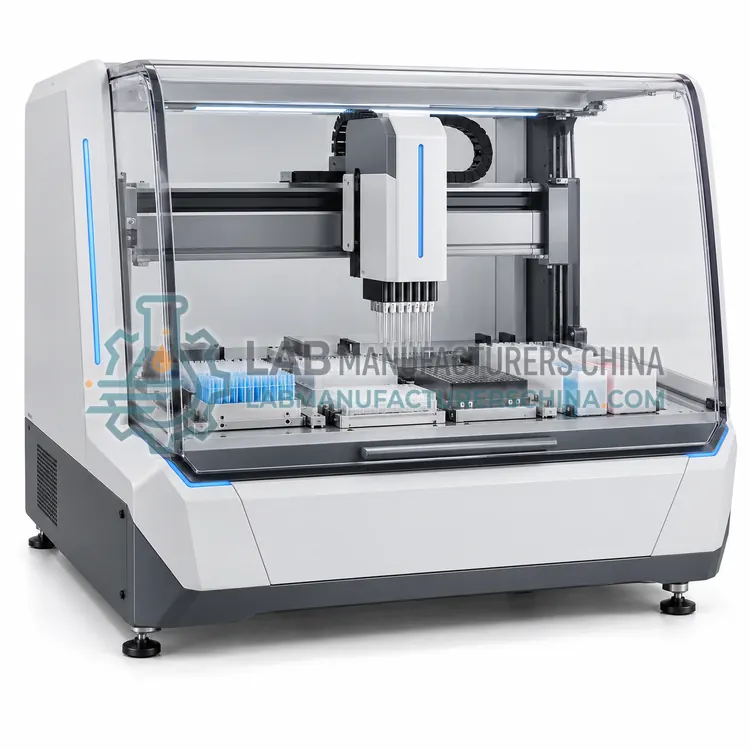
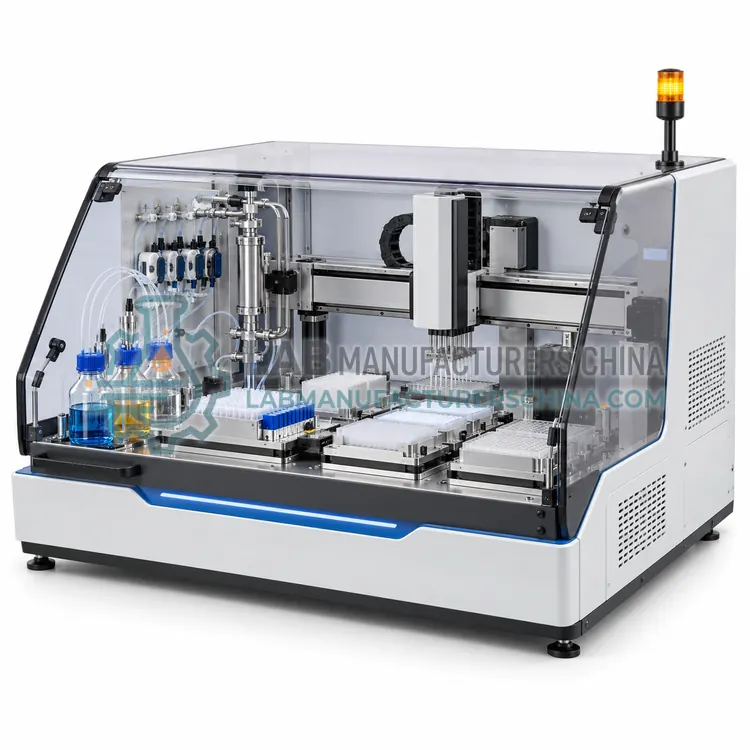
机器人板处理系统
Robotic Plate Handling System
- SKU BIA-0002
- 生物技术自动化系统
- CE (to be confirmed)
- ISO 9001 manufacturing (to be confirmed)
- 21 CFR Part 11 software documentation (to be confirmed)
价格面议 —— 按订单报 FOB / CIF 价
价格取决于配置、数量与目的港。
主要技术参数
| 板容量 | 50–1,000 plates |
|---|---|
| 转移时间 | 10–60 s per move |
| 夹爪类型 | Plate gripper or vacuum |
| 储存温度 | Ambient to 4 °C (option) |
| 孵育位置 | Integrated with incubator or reader |
| 条码读取 | 1D and 2D at transfer points |
索取报价 下载手册 · 待提供
作者:Lab Manufacturers China 技术团队最近复核 适用标准:ISO 9001, ISO 13485, 21 CFR Part 11
什么是机器人板处理系统?
机器人板处理系统用机械臂或夹爪在储存、孵育器和仪器之间移动微孔板和器皿,免除人工转移板并支持长时间无人值守的检测运行。
什么是机器人板处理系统?机器人板处理系统用机械臂或夹爪在储存、孵育器和仪器之间移动微孔板和器皿,免除人工转移板并支持长时间无人值守的检测运行。## 概述
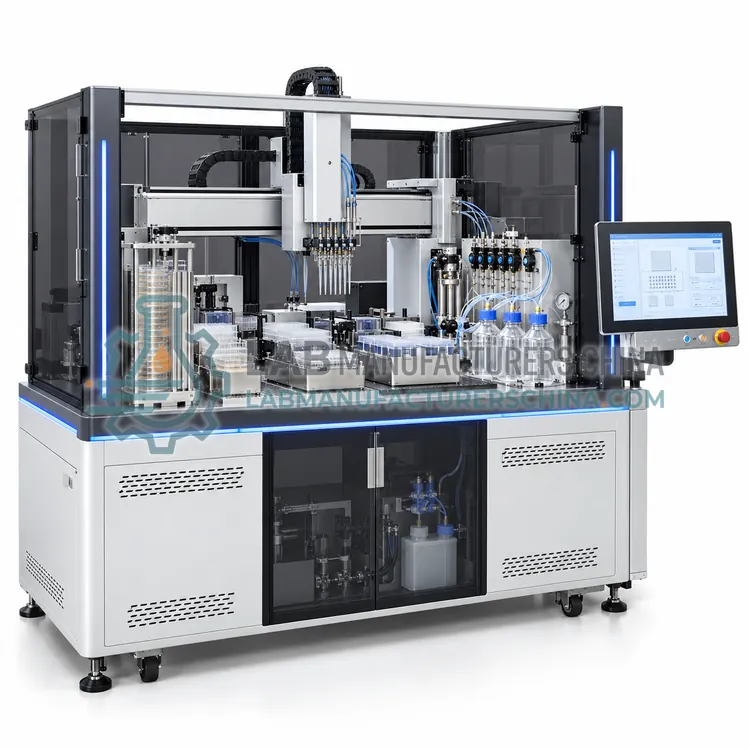
机器人板处理系统使用关节臂、直线导轨或安装在导轨上的夹爪,在轨道上的各位置之间移动微孔板。板架和堆叠装置在控温条件下储存大量板,孵育器提供培养环境,读数器、洗板机或液体处理器对其进行处理。每次转移时读取条码以确认板的身份和位置,调度软件对操作排序以高效利用机械臂。示教点定义各位置,传感器检测板的存在和抓取成功与否。由于板的移动无需人工参与,实验室可运行长时间动力学检测、过夜孵育和大批量筛选,且时序一致。可靠性取决于准确的示教、稳健的错误恢复以及对储存和孵育环境条件的监控,因为冷凝或盖板问题会影响结果。## 工作原理是什么?生物技术自动化系统以软件控制的机械运动替代人工操作。液体处理工作站用气置换或正置换移液器精确吸取和分配液体,使用一次性吸头或固定探针并在步骤之间清洗。机械臂或夹爪在模块之间移动微孔板、管架和实验器皿,传感器和示教点确定位置。调度软件有时称为调度器或方法编辑器,负责协调各模块、解决资源冲突并追踪每块板和每个样品。检测模块增加读数器、成像仪或热循环仪,使检测无需人工转移即可运行。气置换移液、吸头触液、液面检测和校准泵决定准确度和精密度,而台面布局、器皿定义和错误恢复则决定长时间无人值守运行的可靠性。## 主要特点有哪些?- 用于板转移的机械臂或导轨夹爪 - 带温度控制的板架和堆叠装置 - 每次转移时读取条码 - 用于排序和资源调度的调度软件 - 检测板存在和抓取确认的传感器
技术参数有哪些?典型的机器人板处理系统配置:板容量为 50–1,000 plates;转移时间为 10–60 s per move;夹爪类型为 Plate gripper or vacuum;储存温度为 Ambient to 4 °C (option);孵育位置为 Integrated with incubator or reader;条码读取为 1D and 2D at transfer points。以上数值代表该产品类别的常见水平,具体配置参数以报价单及随机校准文件为准。## 适用于哪些应用?机器人板处理系统主要用于高通量筛选运行、动力学和时程检测、化合物和样品孵育流程、自动质量控制检测。在更广泛的生物技术自动化系统类别中,实验室还将其用于高通量筛选、基因组学和分子生物学流程、细胞株开发和克隆筛选。## 适用哪些标准与认证?相关标准与方法包括 ISO 9001、ISO 13485、21 CFR Part 11、EU GMP Annex 11、ISO 15189、IEC 61010-1、ANSI/SLAS microplate standards。本型号的认证候选包括 CE、ISO 9001 manufacturing、21 CFR Part 11 software documentation;每项认证均需针对具体配置在发货前确认,仅提供已实际签发的证书。应通过实际使用体积下的准确度和精密度研究对系统进行方法确认,并在重大维修后重新确认。应保持器皿定义更新,因为板高或孔形变化会导致碰撞或移液不良。应培训操作人员掌握方法编辑、示教点调整和错误恢复,并限制可修改方法的人员。应监控吸头和耗材供应,并按计划清洁探针、夹爪和光学部件。对于受监管流程,应控制软件和方法版本,审查审计追踪并确认条码和结果正确传输到实验室信息系统。确认安装满足制造商对台面稳定性、电源的要求,并在相关情况下满足通风和 IEC 61010-1 要求。## 如何选择合适的机器人板处理系统?当检测涉及大量板或难以人工管理的时间控制孵育时,应选择板处理机器人。询价时应说明板容量、储存和孵育温度控制、转移速度、夹爪类型、条码读取以及需要集成的仪器。### 与其他生物技术自动化系统型号相比如何?首先明确需要自动化的流程和每日样品数。应根据检测方法选择移液通道数和体积范围,并确认在你实际使用的低体积下的准确度和精密度。板处理方面,应确定同时在用的板数以及储存和孵育需求,并判断需要独立液体处理工作站、板式机器人还是完整工作单元。筛选方面,应确认检测兼容性以及运行动力学检测的能力。挑克隆方面,应检查目标尺寸、无菌性和挑取通量。在整个类别中,应评估台面容量、器皿支持、调度灵活性、与读数器和孵育器的集成、错误处理、条码追踪以及所需的软件可追溯性和验证。
完整技术参数
| 板容量 | 50–1,000 plates |
|---|---|
| 转移时间 | 10–60 s per move |
| 夹爪类型 | Plate gripper or vacuum |
| 储存温度 | Ambient to 4 °C (option) |
| 孵育位置 | Integrated with incubator or reader |
| 条码读取 | 1D and 2D at transfer points |
| 器皿支持 | SBS microplates, tube racks |
| 控制软件 | Scheduler with run monitoring |
以上数值代表该产品类别的常见水平。最终参数以报价单及随仪器提供的校准文件为准。
应用领域
- 高通量筛选运行
- 动力学和时程检测
- 化合物和样品孵育流程
- 自动质量控制检测
主要特点
- 用于板转移的机械臂或导轨夹爪
- 带温度控制的板架和堆叠装置
- 每次转移时读取条码
- 用于排序和资源调度的调度软件
- 检测板存在和抓取确认的传感器
关于机器人板处理系统的常见问题
带板架的系统可容纳约 50 至 1,000 块以上微孔板并连续处理,具体取决于检测时长和集成仪器数量。长时间孵育步骤通常是每日通量的限制因素。
每次板移动时读取条码可确认正确的板到达了正确的仪器并更新其在软件中的位置。这可避免大批量运行中的混淆,并提供受监管工作所需的可追溯性。
示教位置错误、盖子或封膜问题、冷凝、板损坏以及与定义不符的器皿是常见原因。良好做法包括清晰的错误提示、恢复程序、定期检查示教点以及保持供应一致且经过核查的器皿。
它利用机器人和软件完成移液、板移动、筛选和挑克隆等重复性实验室任务。生物制药、基因组学和筛选实验室用它提高通量、减少人为错误并在大量样品间保持结果一致。
液体处理工作站在单一台面上用移液通道操作液体。工作单元则增加机械臂、板储存、孵育器、读数器和其他模块,使整个检测可无人值守运行,因此需要更多集成和调度软件。
通过重量法或染料法在整个体积范围内检测准确度和精密度,尤其关注实际使用的最小体积。结果与验收标准比较,并在维修后、台面重大变更后以及按既定周期重复检测。