机械臂工作站
Robotic Arm Workstation
- SKU LAR-0001
- 实验室机器人
- CE (to be confirmed)
- ISO 9001 manufacturing (to be confirmed)
价格面议 —— 按订单报 FOB / CIF 价
价格取决于配置、数量与目的港。
主要技术参数
| 类型 | Robotic arm workstation |
|---|---|
| 轴数 | 4–6 |
| 臂展 | 500–1000 mm |
| 重复性 | ± 0.05 to 0.5 mm |
| 负载 | 0.5–5 kg |
| 夹爪 | Interchangeable |
索取报价 下载手册 · 待提供
作者:Lab Manufacturers China 技术团队最近复核 适用标准:IEC 61010-1 (safety requirements for electrical equipment), ISO 10218 (robots and robotic devices, safety requirements), ISO/TS 15066 (collaborative robots)
什么是机械臂工作站?
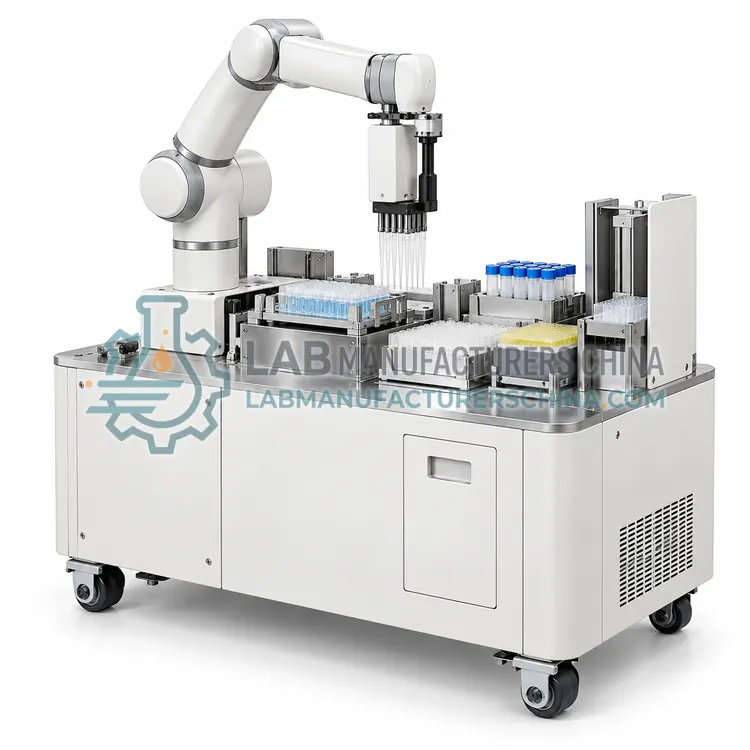
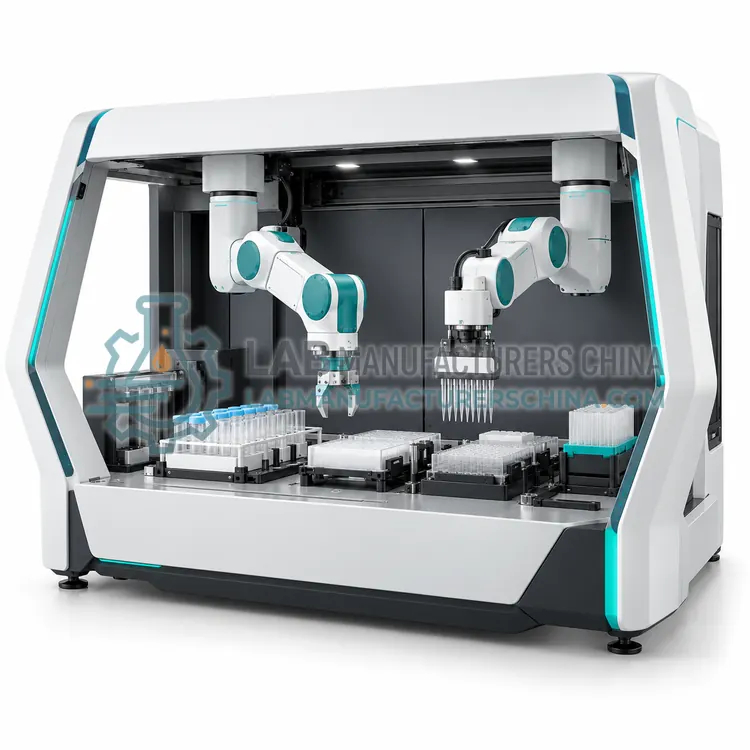
机械臂工作站用单臂和固定夹具在一个台面上放置样品和器皿。自动化一组既定步骤而无需人工在位置间转移。
什么是机械臂工作站?机械臂工作站用单臂和固定夹具在一个台面上放置样品和器皿。自动化一组既定步骤而无需人工在位置间转移。## 概述
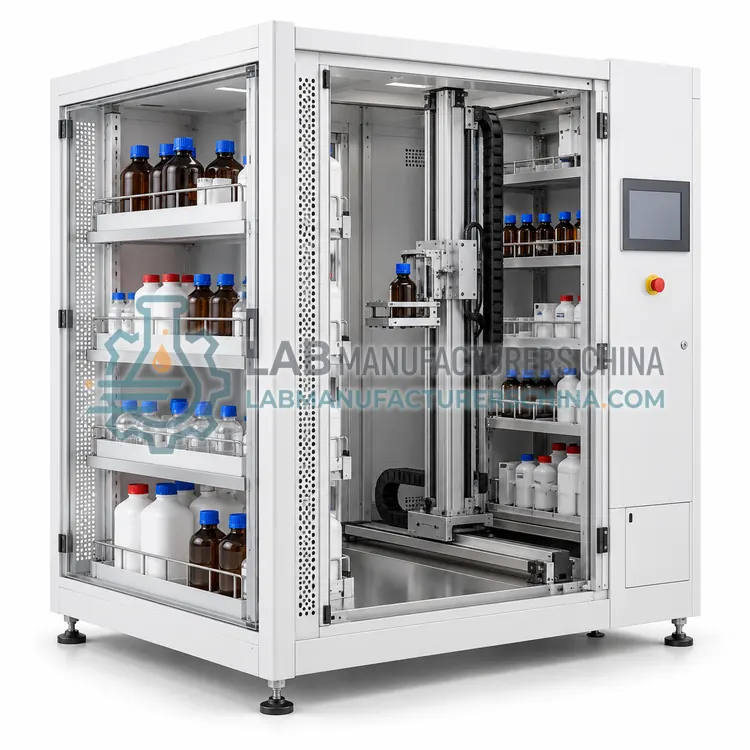
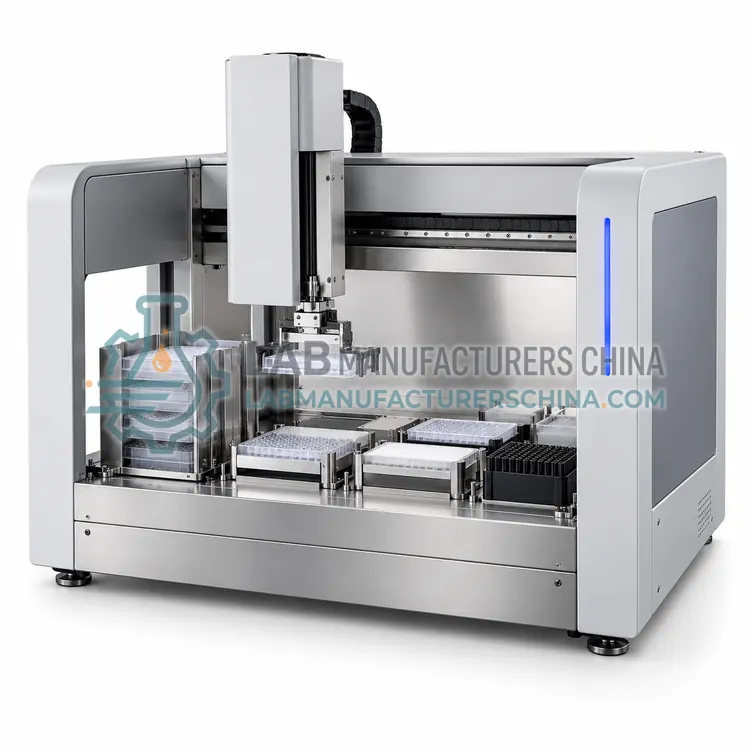
该工作站结合通常 4 至 6 轴、臂展 500–1000 mm 的机械臂,以及用于孔板、吸头架、储液槽和仪器的固定位置台面。重复性通常为 ± 0.05 至 0.5 mm,负载 0.5–5 kg,足以搬动孔板、试管和小型仪器。夹爪针对不同器皿可互换,通过示教器或离线软件定义位置。安全由光幕、力限制或围体提供,取决于操作人员的接近程度。该工作站适合集成液体处理、孔板读数、分装以及任何在臂展范围内适合的多步工艺,其调度软件协调仪器、跟踪器皿并记录每个动作以实现可追溯性。## 工作原理是什么?实验室机器人产生精确、可重复的运动,使器皿在正确时间到达正确位置。机械臂具有由伺服电机驱动的关节,位置由编码器反馈,夹爪张口适配孔板、试管或管架宽度。控制器执行示教或编程路径,重复性常优于 ± 0.1 mm,安全系统在人进入工作空间时限制力或停止运动。移动机器人使用激光或摄像头传感器在地图上导航并在台面间搬运管架。储存机器人在货架与传递站之间移动托盘,通过条码取回请求的样品。孔板处理器在读数器、洗板机和培养箱之间移动微孔板。所有设备由调度软件协调,该软件知晓器皿位置、仪器状态和方法,使工作流程无需人工转移即可运行。## 主要特点有哪些?- 4–6 轴机械臂,臂展 500–1000 mm - 重复性 ± 0.05 至 0.5 mm - 负载 0.5–5 kg - 可互换夹爪 - 用于器皿的固定台面位置 - 光幕或力限制安全
技术参数有哪些?典型的机械臂工作站配置:类型为 Robotic arm workstation;轴数为 4–6;臂展为 500–1000 mm;重复性为 ± 0.05 to 0.5 mm;负载为 0.5–5 kg;夹爪为 Interchangeable。以上数值代表该产品类别的常见水平,具体配置参数以报价单及随机校准文件为准。## 适用于哪些应用?机械臂工作站主要用于集成样品制备、孔板读数流程、分装系统、仪器上样。在更广泛的实验室机器人类别中,实验室还将其用于联动分析工作流程、样品和化合物储存、孔板筛选。## 适用哪些标准与认证?相关标准与方法包括 IEC 61010-1 (safety requirements for electrical equipment)、ISO 10218 (robots and robotic devices, safety requirements)、ISO/TS 15066 (collaborative robots)、ANSI/SLAS microplate standards、21 CFR Part 11 (electronic records and signatures)、USP <1058> (analytical instrument qualification)。本型号的认证候选包括 CE、ISO 9001 manufacturing;每项认证均需针对具体配置在发货前确认,仅提供已实际签发的证书。安装前评估风险,并按适用的 ISO 10218 和 ISO/TS 15066 要求设置围栏、光幕、力限制或协作安全功能。在安装时及任何碰撞或维护后验证重复性、负载和夹爪对位,因为微小偏移会导致抓取失败和孔板跌落。夹具、孔板和管架须符合规格,因为磨损或变形器皿会使精密夹爪失效。定义并演练错误恢复,使机器人能暂停、报告并恢复而非丢失运行。维护备件和服务计划,并培训操作人员安全清除卡阻并知晓何时联系服务。记录所有示教位置和软件变更,并在重大修改后重新验证。## 如何选择合适的机械臂工作站?一个台面上的既定多步工艺选择机械臂工作站。确认臂展、负载、夹爪和安全。询价时请提供步骤、器皿、仪器、通量、臂展和安全要求。### 与其他实验室机器人型号相比如何?选择能解决问题的最低程度机器人。单臂工作站适合一个台面上的既定步骤,而双臂系统处理更复杂的操作,如处理柔性物品。当样品须在无法改造的现有仪器之间移动时,移动机器人有用,而储存机器人适合需要快速取回的大型样品或化合物库。孔板处理器以低成本集成微孔板仪器,但仅处理孔板。确认臂展、负载、夹爪设计以及所用器皿,因为抓取和定位是常见失效点。检查安全方案(包括力限制、围栏或光幕),并确认调度软件支持工作流程、错误恢复和 LIMS 交换。考虑服务、备件和培训,因为核心机器人故障会使其服务的所有设备停止。
完整技术参数
| 类型 | Robotic arm workstation |
|---|---|
| 轴数 | 4–6 |
| 臂展 | 500–1000 mm |
| 重复性 | ± 0.05 to 0.5 mm |
| 负载 | 0.5–5 kg |
| 夹爪 | Interchangeable |
| 台面位置 | 10–30 |
| 安全 | Light curtain or force limit |
| 控制 | Teach pendant or offline |
| LIMS 接口 | Scheduling software |
以上数值代表该产品类别的常见水平。最终参数以报价单及随仪器提供的校准文件为准。
应用领域
- 集成样品制备
- 孔板读数流程
- 分装系统
- 仪器上样
主要特点
- 4–6 轴机械臂,臂展 500–1000 mm
- 重复性 ± 0.05 至 0.5 mm
- 负载 0.5–5 kg
- 可互换夹爪
- 用于器皿的固定台面位置
- 光幕或力限制安全
关于机械臂工作站的常见问题
按夹爪带满载必须到达的最远台面位置再加接近和旋转裕量确定。到达臂展极限会降低准确性,因此应留有余量。
用于孔板和盒的平行双指夹爪、用于圆管的三指夹爪、用于平盖的真空夹爪以及用于微孔板叠的宽跨距夹爪。每种类型须用所用器皿验证。
使用示教器手动移动机械臂至各位置,或用带 3D 模型的离线软件。示教位置按器皿和仪器存储,并应在任何碰撞或夹具变更后重新验证。
为准确放置孔板和试管通常优于 ± 0.1 mm,但有用数值取决于夹爪设计和器皿公差。重复性应使用实际器皿验证。
ISO 10218 以及协作运行的 ISO/TS 15066 涵盖风险评估、围栏、力和速度限值以及急停。具体措施取决于人员是否在机器人工作空间内工作。
不同的孔板、试管和管架在尺寸和刚性上存在差异,因此为一种器皿设定的夹爪可能错放另一种。夹爪设计和示教位置须与每种器皿匹配并验证。
相关型号